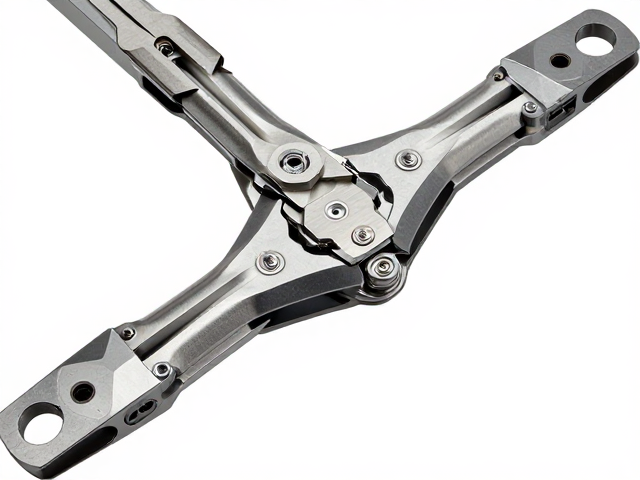
多段铰接工艺的核心架构与机械逻辑
多段铰接技术通过在单一运动单元中集成多个旋转或摆动自由度,实现了复杂空间轨迹的精准复现。这种设计打破了传统单轴或双轴结构的刚性限制,使得机械结构能够在狭小空间内完成折叠、展开及多维度的姿态调整。其核心在于各铰接点的力矩传递效率与运动干涉问题的解决,通常采用交叉滚子轴承或精密万向节作为基础连接件,以确保在高负载下仍具备微米级的定位精度。
在工程实践中,多段铰接的刚度分配是决定整体性能的关键变量。工程师通过有限元分析优化连杆几何形状,平衡轻量化需求与结构强度。不同节段之间的配合间隙控制直接影响系统的重复定位精度,现代加工工艺利用高精度磨削与超精密车削,将配合公差控制在十微米级别,从而减少因间隙累积导致的末端执行器抖动,提升整体运动的平稳性与可预测性。
材料科学在关节模组中的应用演进
高性能工程塑料与特种合金的多材料复合应用,显著提升了多段铰接结构的耐磨性与耐腐蚀能力。聚醚醚酮(PEEK)与碳纤维增强复合材料常被用于制造轻量化连杆,其在保持低密度的同时,具备优异的抗疲劳特性,能够有效应对高频往复运动带来的应力集中。金属部件则多选用经过表面渗氮或类金刚石涂层(DLC)处理的合金钢,以降低摩擦系数并延长使用寿命。
表面处理技术的进步使得关节模组能够在恶劣工况下保持稳定运行。真空离子注入技术可在金属表面形成致密的硬化层,提高硬度的同时保持基体的韧性,防止因冲击载荷导致的崩裂。此外,自润滑材料的引入减少了对外部润滑系统的依赖,特别是在无尘室或食品级加工环境中,无油润滑设计避免了污染物引入,满足了高洁净度标准的工艺要求。
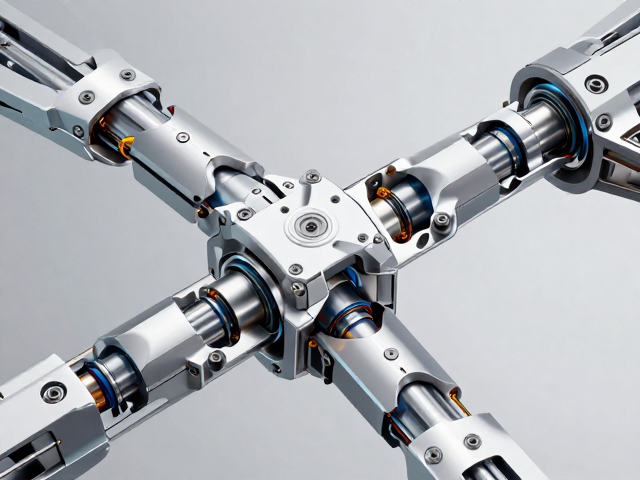
驱动系统与运动控制的协同优化
无框力矩电机与谐波减速器的组合已成为多段铰接系统的主流驱动方案。无框电机直接嵌入关节内部,消除了传统传动链中的背隙与弹性变形,提高了动态响应速度。谐波减速器凭借高传动比与零背隙特性,使得关节在停止状态下具有极强的保持力,这对于需要精确定位的多段结构至关重要。
控制算法层面,基于模型预测控制(MPC)的策略被广泛应用于解决多段铰接系统的非线性动力学问题。通过实时采集各关节的角度、角速度及电流反馈,控制器能够动态调整输出扭矩,补偿因负载变化引起的模型误差。这种闭环控制机制有效抑制了机械结构固有的柔性振动,使得多段铰接系统在高速运动下仍能保持轨迹的平滑与精准,提升了整体系统的动态性能。
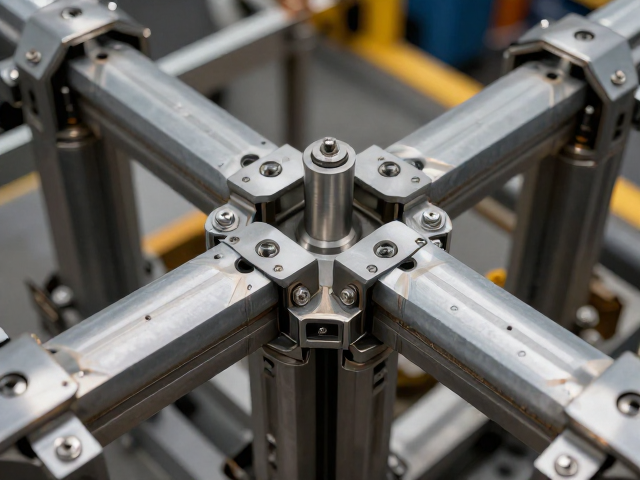
工程场景下的集成挑战与解决方案
在自动化装配与精密检测领域,多段铰接结构需克服热变形与振动耦合对精度的影响。环境温度变化会导致材料膨胀系数差异,进而改变铰接点的预紧力与间隙状态。为此,工程中常采用对称结构设计抵消热应力,并引入温度补偿算法,实时修正因温漂产生的位置偏差,确保在长时间运行中的一致性。
多源数据融合技术提升了关节状态监测的可靠性。通过集成应变片、加速度计及电流传感器,系统能够构建关节的健康状态模型。当检测到异常振动或扭矩波动时,算法可识别出行程中的干涉或磨损征象,实现预测性维护。这种数据驱动的方法降低了停机风险,提高了多段铰接设备在连续生产环境中的可用性与安全性。