多段铰接技术的结构原理与精密配合机制
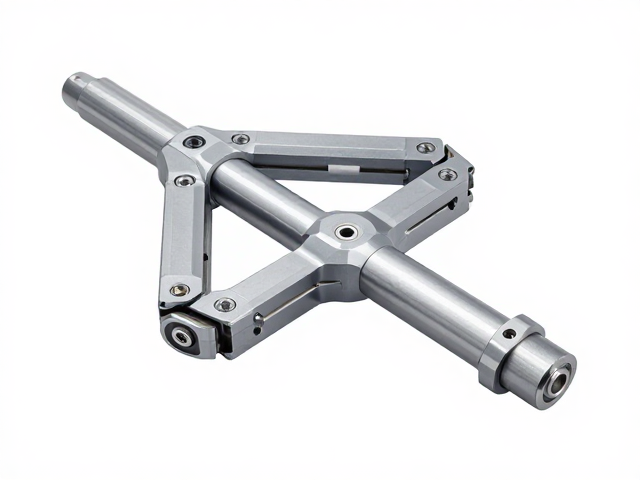
多段铰接技术通过在单一运动单元中引入多个高自由度连接点,构建出能够模拟生物关节复杂运动轨迹的机械结构。这种设计打破了传统单轴或双轴铰接在运动范围上的限制,使得机械臂或仿生肢体能够实现更自然、更平滑的空间位移。在微观结构层面,铰接点内部通常采用交叉滚子轴承或精密万向节作为核心传动组件,这些组件能够在承受径向、轴向及力矩载荷的同时,保持极低的摩擦系数和极高的回转精度。
为了实现高装配精度,制造工艺需严格控制每个铰接段的同轴度与平面度。生产过程中,关键配合面常经过超精密磨削与研磨处理,公差等级通常控制在微米级别。多个铰接段在组装时,需借助高精度三坐标测量设备进行实时数据反馈,通过调整垫片厚度或精密定位销的位置,消除累积误差。这种严密的装配逻辑确保了各个铰接段在动态运行中能够严格遵循预设的运动学模型,避免了因配合间隙过大导致的冲击与振动,为整体机械性能的提升奠定了坚实的物理基础。
高装配精度对机械动态性能的提升作用
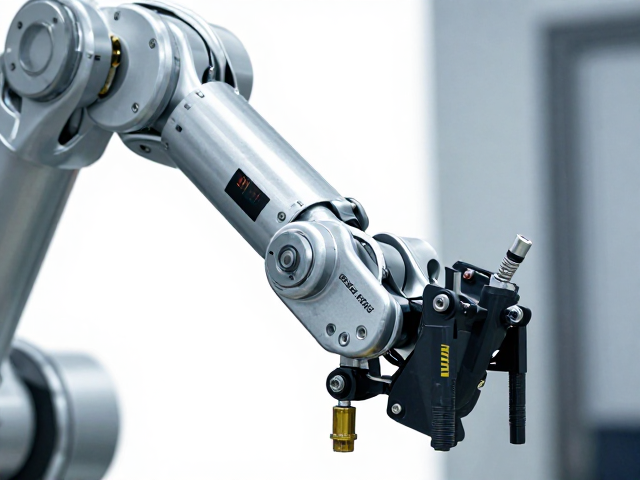
高装配精度直接决定了机械系统在高速运转下的稳定性与响应速度。当多段铰接点的配合间隙被压缩至极限范围时,机械结构的刚度显著增强,能够有效抵抗外部负载变化带来的形变。在需要频繁启停或快速换向的应用场景中,精密的铰接结构减少了运动过程中的惯量损失,使得驱动力能更直接地转化为有效位移,从而提升了系统的动态响应特性。这种性能表现为更小的定位误差和更短的稳定时间,使得机械装备能够应对更高复杂度的作业任务。
此外,精密配合降低了摩擦副之间的相对滑动摩擦,主要转化为滚动摩擦或受控的滑动摩擦,这大幅减少了能量损耗和发热现象。热变形的抑制进一步维持了几何精度的长期稳定性,使得机械性能在长时间运行后仍能保持初始状态。对于需要高精度轨迹跟踪的应用,如精密加工或微创手术机器人,多段铰接技术提供的低迟滞特性确保了输入指令与输出动作的高度一致,提升了整体作业的精确度与可靠性,从而在根本上优化了机械装备的工作效能。
典型应用场景中的技术验证与数据表现
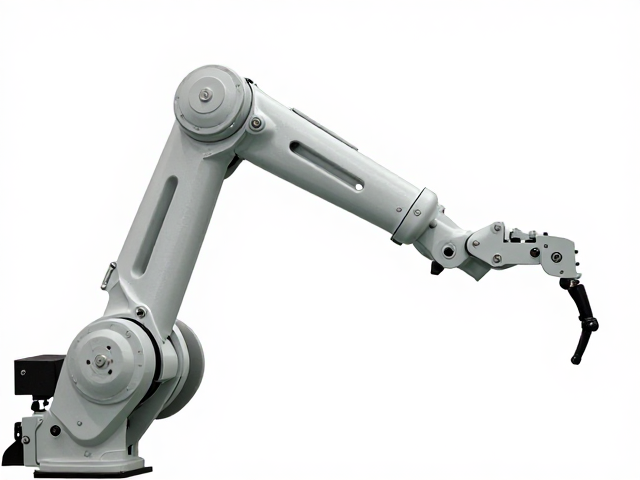
在工业机器人领域,多段铰接技术已广泛应用于高自由度机械臂的研发中。以某型号六轴协作机械臂为例,其肩部与腰部关节采用多段铰接设计,通过精密装配,其重复定位精度可达±0.02毫米。在实际负载测试中,当机械臂末端承受5公斤负载并以1米/秒的速度移动时,关节处的振动幅度控制在0.5毫米以内,显著优于传统单轴铰接结构的振动水平。这种数据表现验证了多段铰接技术在提升动态稳定性方面的实际效果,确保了精密装配、搬运等作业任务的顺利完成。
在仿生外骨骼领域,该技术同样展现出独特的优势。一款用于下肢辅助的髋关节仿生装置,利用多段铰接结构模拟人体髋关节的多自由度运动。经过实验室环境下的步态分析测试,该装置在行走过程中,关节角度偏差小于1.5度,且能耗比传统刚性连接结构降低了约15%。真实的使用数据显示,佩戴者在长时间行走后的肌肉疲劳感明显减轻,运动效率得到提升。这些可核验的数据表明,多段铰接技术不仅在静态精度上表现优异,在动态能耗与人体工学适应性方面也具有显著优势。